Marvell / Mojo:软件定义对准,能替代多少机械精度?
软件映射能放宽什么装配要求?用耦合矩阵算例和外部论文原图,分析冗余、训练、串扰、功耗与合格工作区。
MicroLED 光互连 · 玩家深挖 08。事实核对截至 2026-09-20;原图与独立分析分开,点击可查看大图。手机宽表可左右滑动。
本文目录
如果成千上万颗 MicroLED 可以由软件挑选,光纤是否就不用精密对准了?这听起来像一个能大幅降低封装成本的答案,但它真正改变的,可能只是“必须把哪颗 LED 对准哪根纤芯”,而不是光学耦合本身的物理要求。
理解 Marvell / Mojo 这条路线,最重要的是区分三件事:改变数据映射、改变光场,以及恢复已经丢失的信号。软件擅长第一件,不会天然完成后两件。
1. 官方究竟说到了哪一步?
2026 年 3 月 12 日,Marvell 与 Mojo 公布长期合作及多代联合开发协议。这不是收购公告。官方描述的组合包括电路、MicroLED 阵列、PD、定制多芯光纤束和软件定义对准;Mojo 的表述进一步明确,利用像素级冗余,由软件动态映射发光像素与光纤通道。Marvell 原始公告
这足以确认“软件参与通道分配”并非媒体杜撰。但公告没有公开可容许的横向偏移、旋转角、训练算法、误码地图或完整功耗数据。因此,本文不能给出“允许偏差 ±几微米”的 Mojo 产品答案;后面的矩阵与流程是分析框架,不是逆向宣称掌握了其专有算法。
对于这条路线,先把官方披露与仍需验证的内容分开,比从宣传定位估算性能更可靠。下表为依据上述官方公告独立整理的事实边界,不是厂商原始规格表。
| 层次 | 已披露 | 尚未公开确认 |
|---|---|---|
| 合作关系 | 长期、多代联合开发 | 产品交付数量与客户验收 |
| 技术路径 | 像素级冗余、软件动态映射、定制多芯光纤 | 算法、允许偏移与训练时间 |
| 完整性能 | 高密度、低能耗方向的公司陈述 | 同配置下的最差 BER、净吞吐与全链路功耗 |
2. 软件重新选择路径,不是用代码把光弯过去
传统的一对一设计,希望发射器 A 始终接到纤芯 a,再落到接收器 α。装配稍微偏移,耦合就可能下降。
如果附近有更多可独立驱动的像素,装配完成后就可以测量:哪些像素实际照进了哪些可用光路?随后把数据交给合适的像素,而不执着于预先指定的编号。降低的是对固定对应关系的依赖,代价则是冗余器件、映射电路、校准和管理。
必须保留一个约束:像素能被选中,前提是它已经通过真实的几何结构、透镜和纤芯,把足够的光送到正确 PD。LED 平面平移得太远、轴向离焦过大、光束超过接受角或端面被遮挡时,增加映射表条目并不能补回光子。
3. 一个外部原图,帮助看清“通道”不等于“纤芯”
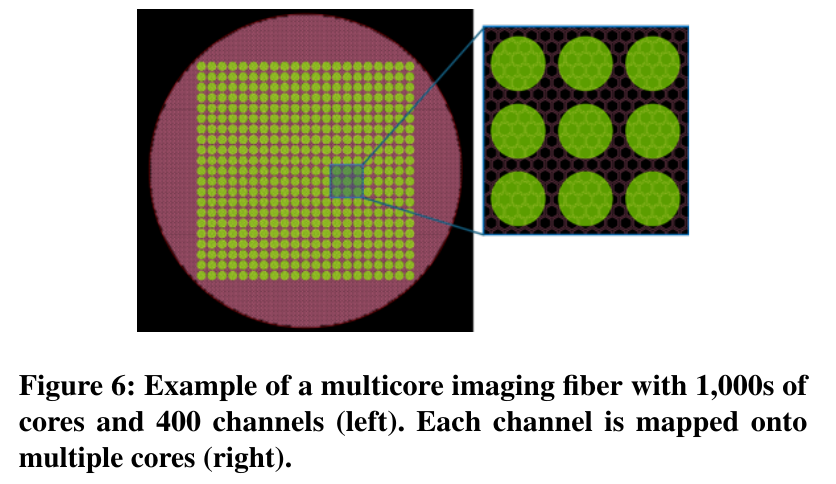
MOSAIC 让一个 LED 覆盖多根成像纤芯,放宽逐根纤芯的对应精度;Mojo 公告讲的是选择像素与通道的映射。二者共同提示:逻辑数据通道不必永远等于一颗 LED 加一根纤芯。但具体冗余分配和校准方式不能混为一谈。
这也解释了一个封装判断陷阱:纤芯很多,不等于独立数据通道一样多。如果同一组纤芯共同传一颗 LED 的信号,它们贡献的是集光与容差,不是各自增加一份吞吐。
4. 把对准问题写成一张可测量的表
可以用 Hji 表示像素 i 发出的单位光功率中,有多少到达接收器 j。对于直接强度检测,一个简化模型是接收光功率向量 p = Hx,再经过 PD 响应度、电路与噪声变成判决输入。这里的 H 是非负光功率耦合关系,不是相干通信的复电场矩阵。
假设装配后测得下面的关系,数值完全用于教学,不是任何公司的数据:
| 到达比例 | 像素 1 | 像素 2 | 像素 3 | 像素 4 |
|---|---|---|---|---|
| PD A | 0.18 | 0.12 | 0.60 | 0.04 |
| PD B | 0.10 | 0.16 | 0.05 | 0.56 |
如果原来固定用像素 1→A、2→B,期望通道的比例只有 0.18 和 0.16。改用 3→A、4→B 后,变成 0.60 和 0.56:软件利用了已存在但原本没被使用的更好光路。
然而,当像素 3、4 同时等功率发光时,A 仍会收到来自 4 的 0.04,B 会收到来自 3 的 0.05。相对于各自期望光功率,比例约为 6.7% 与 8.9%。这只是本算例的光功率比,不代表某个 BER,也不是全部噪声预算。
因此,映射目标不能仅是最大化总接收光功率,而应让最差通道在串扰、噪声、功率与热约束下仍有余量。有时选择稍暗但更隔离的通道,反而优于选择最亮但污染邻居的通道。
5. 训练能发现什么,又会付出什么?
一种可理解的训练方法,是依次发送已知脉冲或训练序列,观察各 PD 的响应,形成候选映射,再在多通道同时工作时验证。仅测试单个亮点会漏掉同时切换串扰;只有光功率读数,也可能漏掉高速频率响应变差。
训练成本必须放进系统账本。假设需要顺序探测 1,000 个候选像素,每个观察 1 µs,光学观察时间至少是 1 ms,尚未计切换、反馈和计算;这是教学假设,不是 Mojo 训练时长。并行训练可以加快,但需要能分离各个激励的观测方法,不能简单让全部像素一起亮。
重新映射还牵涉电路:数据选择器、驱动使能、阈值校准、通道次序和状态保存。若运行中温度漂移,何时重训、怎样防止映射来回跳动、切换时是否丢比特,都需要协议。拥有大量像素并不意味着可以任意关掉所有备用路径而仍然瞬时切换。
6. 软件无法替代的部分:光束、焦面与噪声
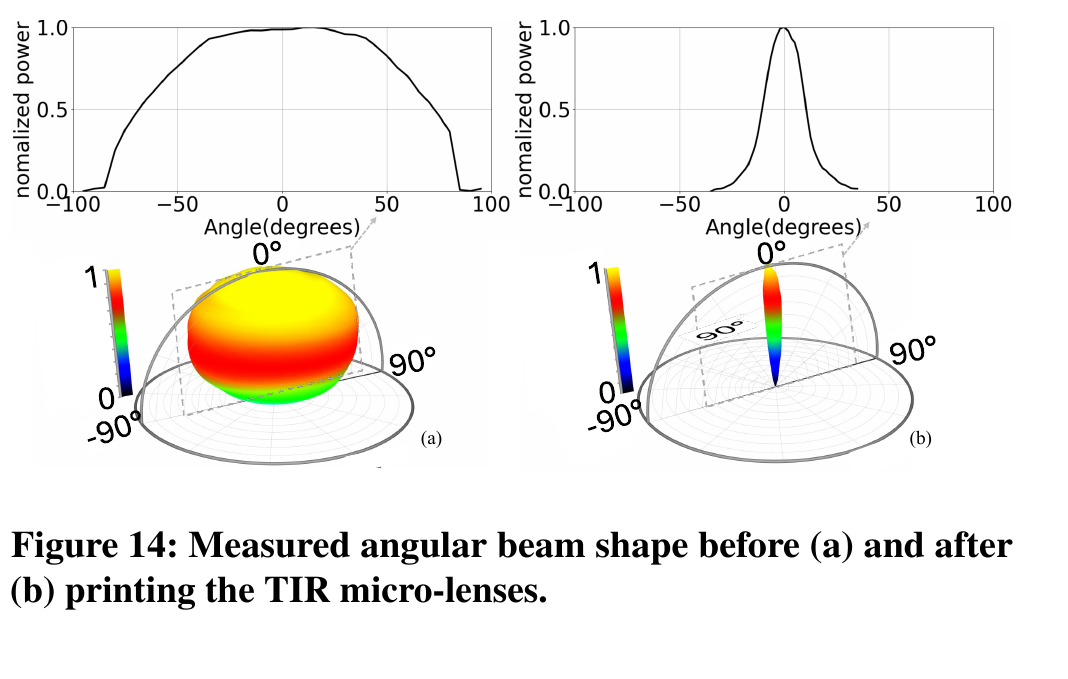
方向性改善发生在光学结构里,不是在接收端把标签重新编号里。Mojo 官方架构也包含定制微透镜;“软件定义”不应被误解成“没有微光学”。Marvell / Mojo 官方架构说明
横向小偏移可能通过选择邻近像素缓解,但轴向离焦会让许多候选路径一起变差;大旋转和边缘偏移可能超出冗余覆盖区。若多路信号已严重混合,数字均衡有时可以帮助分离,却要付出噪声放大、ADC/DSP 功耗和延迟。本文没有证据称 Mojo 实现了这样的矩阵求逆接收器。
发射端也一样:更高驱动电流可以补部分损耗,但会改变效率、发热、光谱和寿命。机械公差放宽后,若必须用更多电流维持 BER,封装成本下降并不必然带来系统成本下降。
从 die 到驱动的连接也不应被软件话术遮住。可独立选择一颗像素,要求硬件确实有对应的电流路径和控制能力;显示背板能寻址很多像素,并不自动等于每颗像素能够以通信速率持续调制。需要查的是驱动输出级、互连寄生、通道同时切换噪声及热密度,而不仅是像素数量。
校准流程还要防止把问题藏进出厂筛选。若一块阵列只有中心区域勉强满足高速要求,而边缘候选大多不可用,纸面冗余就会高估装配容差。合格路径应同时满足光功率、动态眼图和接收误码条件,再被写入映射表。显示亮点图可以帮助看坏点,却不能取代高速链路测试。这些是评价量产能力的检查项,不是对 Mojo 当前良率的推断。
7. 真正应当索取的是“合格工作区”,不是一个容差数字
评估软件对准,最好拿到 x/y 平移、旋转、轴向间隙与温度的联合扫描。在每个位置,记录训练前后可用通道数、最差 BER、总功耗与重训时间;再看重复插拔、温循后是否仍成立。
假设有 1,000 条物理候选路径,最后 800 条同时承载数据、每条 2 Gb/s,数据通道总速率是 1.6 Tb/s,不是把备用也算进去的 2 Tb/s;协议和校验还需继续扣除。这同样是教学假设,不是 Mojo 的阵列配置。
最有价值的制造指标,是在规定净吞吐、温度与误码约束下的装配一次通过率及返修成本。只报某个方向最大偏移,可能掩盖其他方向的限制。
对于进一步研究,这条路线最值得切入的是校准与光电测试协同:把机械偏差变成可测的耦合矩阵,把矩阵变成稳健映射,再证明它确实提高良率且没有把成本转移到电路、功耗与维护上。
所以,“软件能替代多少机械精度”的严谨答案不是一个目前尚未公开的微米数,而是:它能放宽一部分固定配对要求;能够放宽多少,由冗余覆盖、光学损耗、串扰和高速链路余量共同决定。 截至本文截止日,公开公告确认了路线,但尚不足以确认这个工作区的大小。
系列阅读
- 05 · Avicena:从评估套件到可维护系统
- 06 · 微软/MediaTek:把 MOSAIC 缩进真实线缆
- 07 · Credo/Hyperlume:更远距离与可靠性
- 09 · CEA/PSMC:从 GaN 器件到代工平台
- 10 · 显示与照明厂商转向通信,还缺什么?
- 从 MicroLED die 到比特:基础学习
来源与说明
本文为基于公开一手资料的独立技术分析,不代表任何雇主、客户或所述公司的立场。论文实验、理论计算、公司陈述、预告与教学假设分别标明;未披露不等于不存在。第三方图像只用于直接分析相应结构、数据与局限,出处和具体引用说明见相邻图注,版权仍归原权利人;不提供完整论文、演示或图包,也不暗示机构背书。